





Mechanik und Fehlergrenzen bei der Materialauswahl von Aluminiumlegierungen für Robotergelenke
Bei der Konstruktion von kollaborativen Robotern, sechsachsigen Roboterarmen und Hochleistungs-Reduziergehäusen bestimmt die Auswahl der Aluminiumlegierungen für die Gelenke direkt die Lebensdauer der gesamten Maschine und die Stabilität des Rhythmus. Bei der Auswahl kann nicht nur die Streckgrenze berücksichtigt werden, sondern es müssen auch die Ermüdungsgrenze, die Kriechfestigkeit, die Kontrolle der Schweißverformung und die Haftfestigkeit der Oberflächenbehandlung umfassend berücksichtigt werden. Wenn sich viele Ingenieure zunächst für Aluminium 6061 oder 7075 entscheiden, ignorieren sie oft den Spannungskonzentrationseffekt unter dynamischen Belastungen, was nach 100.000 Einsätzen zu Mikrorissen in der sphärischen Lagersitzbohrung führt. Der richtige Ansatz besteht darin, die zulässige Spannung auf der Grundlage des maximalen Arbeitsradius, des Spitzendrehmoments und der Stoßbelastung der Verbindung zu berechnen und dann die Materialqualität und den Wärmebehandlungsstatus anzupassen.
Bei Hochgeschwindigkeits-Gelenkarmen sind die Gewichtsreduzierungsvorteile einer Aluminiumlegierung erheblich. Im Vergleich zu Stahlgelenken wird das Gewicht der Aluminiumlegierung um 60–70 % reduziert, was die Trägheit des Antriebsmotors erheblich reduzieren und die Reaktionsgeschwindigkeit verbessern kann. Allerdings beträgt der Wärmeausdehnungskoeffizient von Aluminium etwa das 2,3-fache des von Stahl. Im Servosystem mit offenem und geschlossenem Regelkreis wirkt sich die durch den Temperaturunterschied verursachte Dimensionsabweichung direkt auf die Positionsgenauigkeit aus, wenn sie nicht durch die Struktur ausgeglichen wird. Daher muss bei der Materialauswahl gleichzeitig der Einfluss der Wärmeleitfähigkeit und des linearen Wärmeausdehnungskoeffizienten des Materials auf das Fugenspiel bewertet werden.
Vergleich der Parameter gängiger Marken und Analyse der geltenden Arbeitsbedingungen
Häufig verwendete Aluminiumlegierungen für Robotergelenke werden hauptsächlich in die Serien 6000 (Mg-Si) und 7000 (Zn-Mg-Cu) unterteilt. Die 7000er-Serie hat eine höhere Festigkeit, aber eine etwas schwächere Korrosionsbeständigkeit, während die 6000er-Serie ausgewogene Gesamteigenschaften aufweist und leicht zu bearbeiten ist. Das Folgende ist ein typischer Leistungsvergleich der beiden Kernklassen:
| Note/Status | Zugfestigkeit (MPa) | Streckgrenze (MPa) | Dichte (g/cm³) | Ermüdungsgrenze (MPa) | Hauptvorteile | Typische gemeinsame Anwendungen |
|---|---|---|---|---|---|---|
| 6061-T6 | 310 | 275 | 2,70 | 103 | Gute Verarbeitbarkeit, Korrosionsbeständigkeit, Schweißbarkeit möglich | Nicht tragende Halterung, Kleinlast-Gelenkarm, Sensorgehäuse |
| 7075-T651 | 570 | 505 | 2,85 | 296 | Hohe Festigkeit, gutes Verhältnis von Steifigkeit zu Gewicht, Verschleißfestigkeit | Robuster Gelenkarm, Reduzierflansch, hochpräziser Lagersitz |
Aus den Daten geht hervor, dass die Ermüdungsgrenze von 7075-T651 nahe bei 300 MPa liegt, was viel höher ist als die 103 MPa von 6061, was bedeutet, dass 7075 unter wechselnden Belastungen einem kleineren Sicherheitsfaktor standhalten kann. Für Verbindungen mit kombinierten Biege-Torsions-Beanspruchungen ist 7075 die erste Wahl. Allerdings ist die Schweißleistung von 7075 äußerst schlecht. Wenn die Verbindungsstruktur Laserschweißen oder Nieten erfordert, muss 6061 oder 6082 als Grundmaterial verwendet werden. Als hochfeste Weiterentwicklung von 6061 hat 6082-T6 eine Streckgrenze von 270–300 MPa und behält eine gute Schweißbarkeit. Es handelt sich um einen Kompromiss zwischen Festigkeit und Herstellungsverfahren.
CNC-Bearbeitungsverformungskontrolle und Toleranzdesign
Die beim Schneiden von Aluminiumlegierungen entstehende Hitze kann insbesondere bei dünnwandigen Gelenkarmen leicht zu mikroskopisch kleinen plastischen Verformungen führen. Bei der Verarbeitung von 7075-Materialien stellen interne Restspannungen ein großes Ausfallrisiko dar. Aus technologischer Sicht wird empfohlen, das Schneiden in mehreren Durchgängen zu verwenden, die Schlichtdreh-/Schlichtfräszugabe auf 0,2–0,3 mm zu kontrollieren, Hochgeschwindigkeits-Hartmetallwerkzeuge zu verwenden, mit 8000–12000 U/min zu drehen und die Vorschubmenge entsprechend der Länge des Auslegers anzupassen. Bei Gelenkarmen mit einem Streckungsverhältnis von mehr als 10 wird empfohlen, eine Zwischenalterungsbehandlung durchzuführen oder das Produkt nach Abschluss der Bearbeitung länger als 48 Stunden stehen zu lassen, bevor es feingeschliffen wird, um Restspannungen abzubauen.
Beim Toleranzdesign muss die thermische Drift berücksichtigt werden. Gelenklagergehäusebohrungen erfordern normalerweise eine H7- oder H8-Toleranz und eine Rauheit von Ra 0,8. Wenn die Umgebungstemperatur um ±5 °C schwankt, beträgt der lineare Wärmeausdehnungskoeffizient von 7075 23,6 μm/(m·K), und ein 100 mm langes Teil führt zu einer Dimensionsänderung von 2,36 μm. Präzisionsverbindungen sollten diese Toleranz in der Konstruktionsphase berücksichtigen oder eine Presspassung verwenden, um thermische Lücken während der Montage auszugleichen. Bei der CNC-Bearbeitung kann der Einsatz einer Werkstatt mit konstanter Temperatur (20 ± 1 °C) Maßschwankungen erheblich reduzieren und die Chargenkonsistenz gewährleisten.
Einfluss der Oberflächenbehandlung auf Gelenkreibung und Aussehen
Robotergelenke erfordern nicht nur strukturelle Festigkeit, ihr Aussehen ist auch der Schlüssel zur Mensch-Computer-Interaktion. Die freiliegende Oberfläche der Aluminiumlegierung neigt zur Oxidation und der Reibungskoeffizient ist instabil, was sich auf die Lagerlebensdauer auswirkt. Zu den häufig verwendeten Behandlungen gehören Eloxieren, Mikrolichtbogenoxidation und PVD-Beschichtung. Die Dicke des eloxierten Films beträgt normalerweise 15–25 μm, die Härte kann mehr als HV300 erreichen und die Verschleißfestigkeit wird erheblich verbessert. Für hochfrequent bewegte Teile wird Hartanodisierung (Typ II/III) mit einer Filmdicke von 25–40 μm und besserer Korrosionsbeständigkeit empfohlen. Durch die Mikrolichtbogenoxidation entsteht auf der Oberfläche eine Keramik-Metall-Verbundschicht mit einer Härte von HV600+, die für stark beanspruchte Verbindungen geeignet ist.
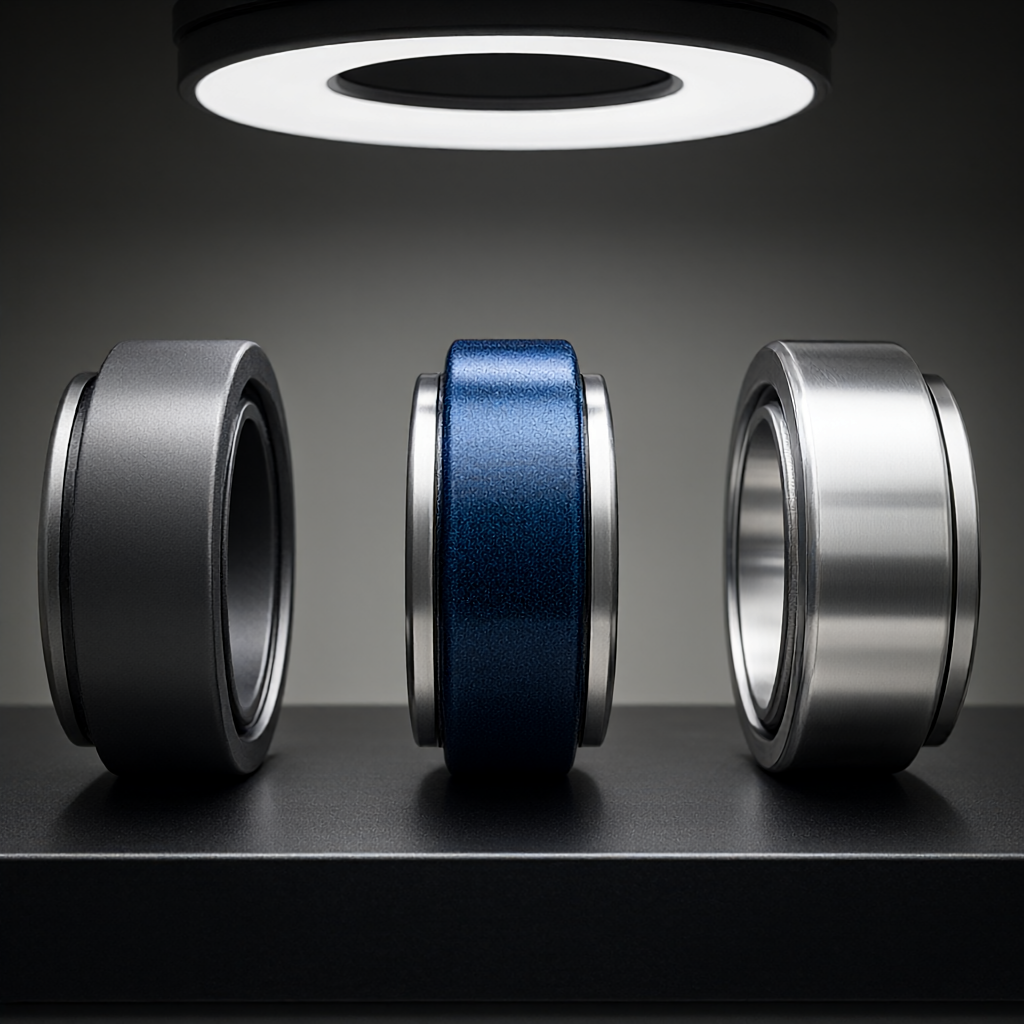
Im Hinblick auf die optische Qualität sind hoher Glanz und keine Kratzer der Kern der Chargenkonsistenz. Beim Eloxieren direkt nach der Bearbeitung entstehen Messerlinien, die das Erscheinungsbild beeinträchtigen. Es wird empfohlen, die sichtbare Hauptoberfläche auf 0,1 mm fein zu fräsen oder ein elektrolytisches Polierverfahren anzuwenden, um eine Oberflächengüte unter Ra0,4 μm zu erzielen. Galvanisieren (z. B. Nickel, Chrom) erhöht die Qualität und das Korrosionsrisiko und wird bei Robotergelenken selten verwendet, es sei denn, es bestehen besondere Anforderungen an die Korrosionsbeständigkeit. Vor der Oberflächenbehandlung ist eine gründliche Entfettung und Desoxidation erforderlich, um ein Ablösen aufgrund unzureichender Bindungskraft der Filmschicht zu vermeiden.
Auswahlentscheidungsprozess und DFM-Optimierungsvorschläge
Ingenieure sollten bei der Auswahl dem Prozess „Lastberechnung → Materialauswahl → Prozessüberprüfung → DFM-Optimierung“ folgen. Berechnen Sie zunächst das maximale Biegemoment und Drehmoment der Verbindung, um die zulässige Spannung zu bestimmen. Wenn die zulässige Spannung mehr als 250 MPa beträgt, wählen Sie direkt 7075-T651; Liegt er im Bereich von 100–250 MPa, können 6082-T6 oder 6061-T6 die Anforderungen erfüllen, bei geringeren Kosten und einer fehlertoleranteren Verarbeitung. Der Schwerpunkt der DFM-Optimierung liegt auf der Vermeidung von Spannungskonzentrationen an scharfen Ecken. Die Verbindung zwischen Gelenkarm und Flansch sollte mit einem Radius von R3 oder mehr ausgeführt werden; Das Lagersitzloch sollte Durchgangslöcher vermeiden und eine Senklochstruktur verwenden, um das Gewicht zu reduzieren und die lokale Steifigkeit zu verbessern.
Bei der Massenproduktion ist die Chargenstabilität der Materialien von entscheidender Bedeutung. Beim Einkauf sollte der Lieferant verpflichtet werden, einen Bericht über die chemische Zusammensetzung und die mechanischen Eigenschaften jeder Charge vorzulegen, und alle kritischen Abmessungen sollten zu 100 % geprüft werden. Bei komplexen Gelenkschalen wird empfohlen, zunächst eine Kleinserien-Probeproduktion durchzuführen und einen Salzsprühtest (48 Stunden lang kein Rotrost) und einen Ermüdungstest (10⁶ Zyklen) durchzuführen, um die langfristige Zuverlässigkeit der Oberflächenbehandlung zu überprüfen. Dies kann das Risiko eines Ausfalls im Feld auf die Entwicklungsphase verlagern und die Kosten für die Massenproduktion senken.
Häufig gestellte Fragen (FAQ)
Wie kann man bei den Robotergelenken zwischen 7075 und 6061 wählen?
Sehen Sie sich die Belastungs- und Ermüdungsanforderungen an. Wählen Sie 7075-T651 für Verbindungen mit hoher Belastung und langer Lebensdauer; Wählen Sie 6061-T6 für Verbindungen mit geringer Belastung, zum Schweißen oder für kostenempfindliche Verbindungen. 7075 ist nicht schweißbar und 6061 kann gas- oder WIG-geschweißt werden.
Müssen Verbindungen aus Aluminiumlegierungen eloxiert werden?
muss. Blankes Aluminium hat einen hohen Reibungskoeffizienten und ist anfällig für Korrosion. Hartanodisieren (Filmdicke über 25 μm) kann die Verschleißfestigkeit und Korrosionsbeständigkeit deutlich verbessern und ist ein Standardverfahren für sphärische Lagersitze.
Wie kann die Spannungsverformung nach der 7075-Verarbeitung kontrolliert werden?
Es wird in mehreren Durchgängen geschnitten und die Schlichtzugabe beträgt 0,2–0,3 mm. Nach der Verarbeitung wird es 48 Stunden lang ruhen gelassen, um Spannungen abzubauen, oder es wird in einer Werkstatt mit konstanter Temperatur verarbeitet, wobei die Toleranz auf ±0,01 mm kontrolliert wird.
Verformt sich der dünnwandige Gelenkarm bei der CNC-Bearbeitung leicht?
einfach. Dünne Wand (



