





机器人关节铝合金选材的力学与失效边界
在协作机器人、六轴机械臂及重载减速器壳体设计中,关节部位铝合金的选型直接决定整机寿命与节拍稳定性。选型不能仅看屈服强度,必须综合考量疲劳极限、抗蠕变性能、焊接变形控制及表面处理结合力。许多工程师在初期选铝 6061 或 7075 时,往往忽视了动态载荷下的应力集中效应,导致关节轴承座孔在运行十万次后出现微裂纹。正确的做法是基于关节最大工作半径、峰值扭矩及冲击载荷,计算许用应力,再匹配材料牌号与热处理状态。
对于高速往复运动的关节臂,铝合金的减重收益显著。相比钢制关节,铝合金重量减轻 60%-70%,能大幅降低驱动电机惯量,提升响应速度。但铝的热膨胀系数约为钢的 2.3 倍,在开闭环伺服系统中,温差引起的尺寸漂移若不通过结构补偿,将直接影响位置精度。因此,选材阶段必须同步评估材料的热导率与线性热膨胀系数对关节间隙的影响。
主流牌号参数对比与适用工况解析
机器人关节常用铝合金主要分为 6000 系(Mg-Si)与 7000 系(Zn-Mg-Cu)。7000 系强度更高但耐蚀性稍弱,6000 系综合性能均衡且易于机加工。以下是两款核心牌号的典型性能对比:
| 牌号/状态 | 抗拉强度 (MPa) | 屈服强度 (MPa) | 密度 (g/cm³) | 疲劳极限 (MPa) | 主要优势 | 典型关节应用 |
|---|---|---|---|---|---|---|
| 6061-T6 | 310 | 275 | 2.70 | 103 | 加工性好、耐蚀、焊接可行 | 非承重支架、小负载关节臂、传感器外壳 |
| 7075-T651 | 570 | 505 | 2.85 | 296 | 高强度、高刚重比、耐磨 | 重载关节臂、减速器法兰盘、高精度轴承座 |
从数据可见,7075-T651 的疲劳极限接近 300 MPa,远高于 6061 的 103 MPa,这意味着在交变载荷下,7075 能承受更小的安全系数。对于关节这种存在弯曲-扭转复合应力的工况,7075 是首选。然而 7075 的焊接性能极差,若关节结构需要激光焊或铆接,需采用 6061 或 6082 作为底座材料。6082-T6 作为 6061 的高强度升级款,屈服强度可达 270-300 MPa,且保留良好的焊接性,是兼顾强度与制造工艺的折中方案。
CNC 加工变形控制与公差设计
铝合金切削时产生的热量易导致微观塑性变形,尤其是薄壁关节臂。加工 7075 材料时,内应力残留是主要失效风险。工艺上建议采用多道次切削,精车/精铣余量控制在 0.2-0.3mm,使用高速硬质合金刀具,转速 8000-12000 rpm,进给量根据悬臂长度调整。对于长径比大于 10 的关节臂,建议增加中间时效处理,或在加工完成后放置 48 小时以上再精磨,以释放残余应力。
公差设计需考虑热漂移。关节轴承座孔通常要求 H7 或 H8 公差,Ra 0.8 粗糙度。若环境温度波动 ±5°C,7075 的线性热膨胀系数为 23.6 μm/(m·K),100mm 长的件将产生 2.36μm 的尺寸变化。精密关节应在设计阶段预留此公差,或在装配时使用过盈配合补偿热间隙。CNC 加工中,采用恒温车间(20±1°C)可显著降低尺寸波动,确保批量一致性。
表面处理对关节摩擦与外观的影响
机器人关节不仅要求结构强度,外观也是人机交互的关键。铝合金表面裸露易氧化,且摩擦系数不稳定,影响轴承寿命。常用处理方式包括阳极氧化、微弧氧化及 PVD 镀层。阳极氧化膜厚通常为 15-25μm,硬度可达 HV300 以上,耐磨性大幅提升。对于高频运动部位,推荐硬质阳极氧化(Type II/III),膜厚 25-40μm,耐蚀性更好。微弧氧化在表面生成陶瓷-金属复合层,硬度 HV600+,适合高磨损关节。
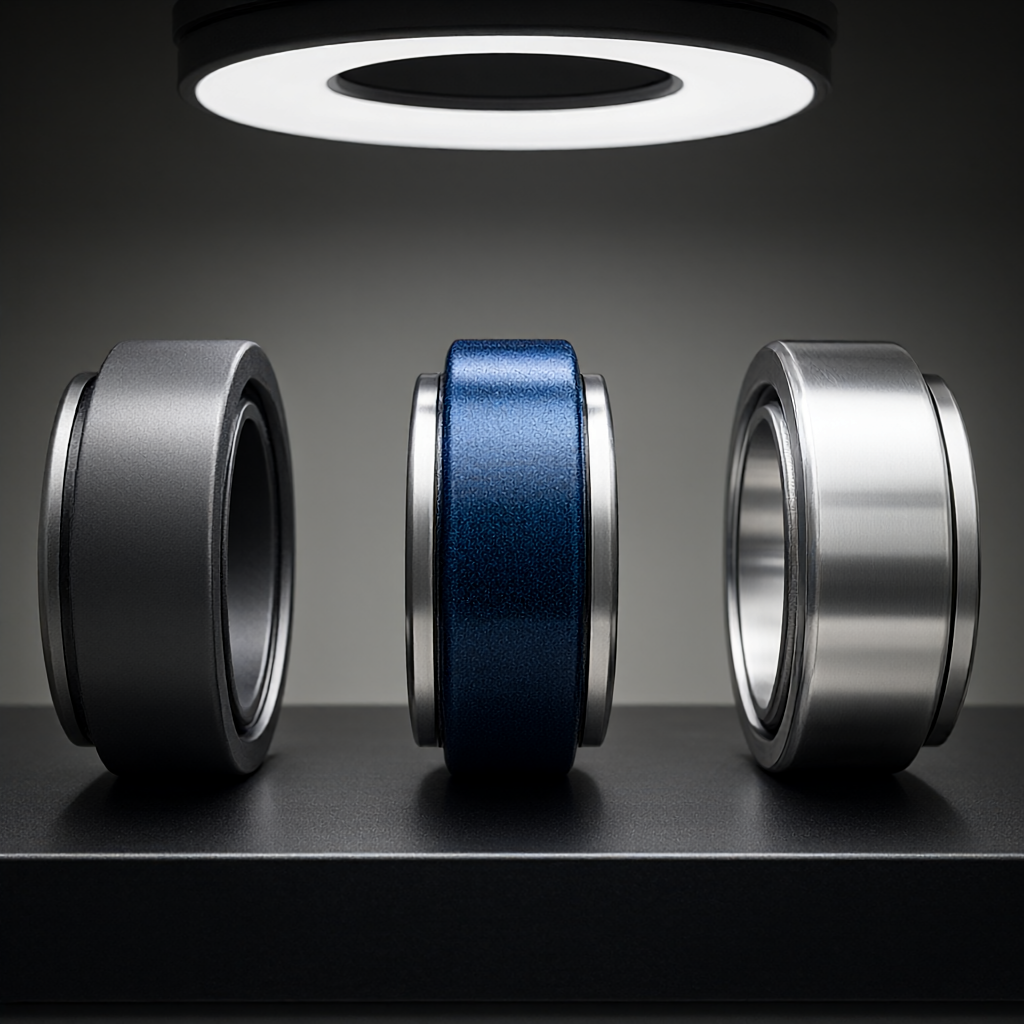
外观品质方面,高光亮面与无刮痕是批量一致性的核心。机加工后若直接阳极氧化,刀纹会显现,影响美观。建议关键可视面采用 0.1mm 精铣,或使用电解抛光工艺,达到 Ra0.4μm 以下的光洁度。电镀(如镍、铬)会增加质量与腐蚀风险,在机器人关节中较少使用,除非有特殊耐蚀需求。表面处理前需严格脱脂去氧化,避免膜层结合力不足导致剥落。
选型决策流程与 DFM 优化建议
工程师在选型时应遵循“载荷计算→材料初选→工艺验证→DFM 优化”的流程。首先计算关节最大弯矩与扭矩,确定许用应力。若许用应力高于 250 MPa,直接选用 7075-T651;若在 100-250 MPa 区间,6082-T6 或 6061-T6 即可满足,且成本更低、加工更容错。DFM 优化重点在于避免尖角应力集中,关节臂与法兰连接处应设计 R3 以上圆角;轴承座孔避免通孔,采用沉孔结构以减轻重量并提高局部刚度。
批量生产中,材料的批次稳定性至关重要。采购时应要求供应商提供每炉批次的化学成分与力学性能报告,关键尺寸 100% 全检。对于复杂关节壳体,建议先进行小批量试制,进行盐雾试验(48 小时无红锈)与疲劳测试(10⁶ 次循环),验证表面处理的长期可靠性。这样可将现场失效风险前置到开发阶段,降低量产成本。
常见问题(FAQ)
7075 和 6061 在机器人关节中怎么选?
看负载与疲劳需求。高负载、长寿命关节选 7075-T651;低负载、需焊接或成本敏感选 6061-T6。7075 不可焊接,6061 可气焊或 TIG 焊。
铝合金关节需要阳极氧化吗?
必须。裸铝摩擦系数大且易腐蚀。硬质阳极氧化(膜厚 25μm 以上)可显著提高耐磨性与耐蚀性,是关节轴承座的标准工艺。
7075 加工后应力变形怎么控制?
采用多道次切削,精加工余量 0.2-0.3mm,加工后静置 48 小时释放应力,或在恒温车间加工,公差控制在 ±0.01mm 以内。
关节臂薄壁 CNC 加工易变形吗?
易。薄壁(



